

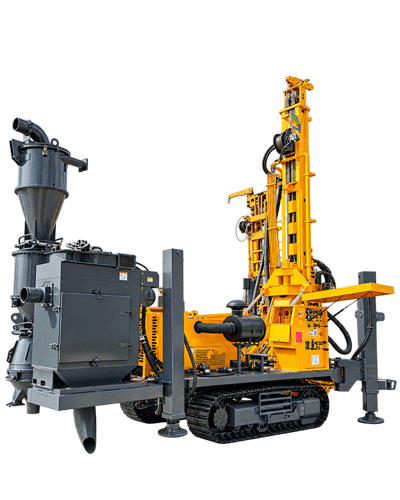
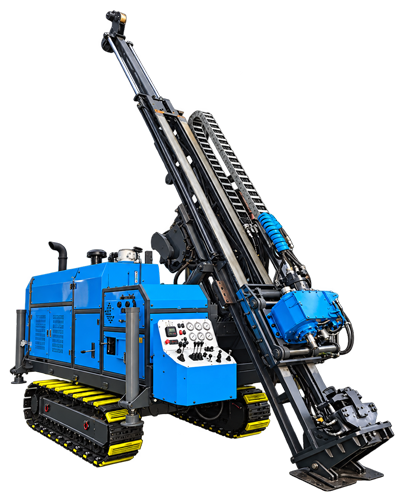
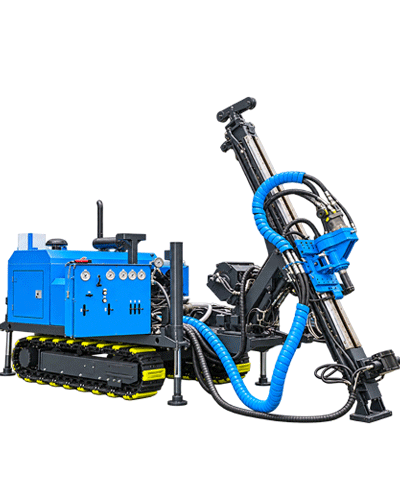
Orta derinlikte maden arama için karotlu sondaj ekipmanı gereksinimlerini "delme derinliği yeterli mi?" şeklinde tek bir cümleye indirgemek, genellikle uygulama sırasında sorunları ortaya çıkarır. Delme derinliği bu koşullardan yalnızca biridir; diğer koşullar farklı işlem adımlarına dağılmıştır: karot alma yöntemi yardımcı süreyi ve numune bütünlüğünü belirler, delik eğimi ekipmanın cevher gövdesi doğrultusunda ilerleyip ilerleyemeyeceğini belirler, saha koşulları ise ekipmanın sahaya girip giremeyeceğini ve sık sık yer değiştirip değiştiremeyeceğini belirler. Bu makale, sitemizde yayımlanmış CR600I (600 metre sınıfı tam hidrolik entegre paletli karotlu sondaj makinesi) parametrelerini referans alarak bu koşulları tek tek ele alır ve hangilerinin parametre tablosundan kontrol edilebileceğini, hangilerinin proje düzeyinde ayrıca doğrulanması gerektiğini gösterir.
Öncelikle orta derinlik aralığının anlamını açıklayalım. Bu aralık, sitemizdeki model hiyerarşisi ilişkisine göre tanımlanmıştır: CR600I, N spesifikasyonunda 600 m referans delme derinliği ile ana konumlandırmaya sahiptir ve aynı zamanda B spesifikasyonunda 800 m ile H spesifikasyonunda 300 m'yi kapsar; verilerde onunla aynı seviyede yer alan diğer model 800 metre sınıfı entegre karotlu sondaj makinesidir. Yani orta derinlikli projeler, sığ sondaj ile derin doğrulama arasında yer alır; delik sayısı genellikle fazladır ancak tek delik derinliği daha büyük bir makine yatırımı gerektirmez.
Koşul 1: Delik açma kapasitesi tek bir derinlik sayısına bakılarak değil, spesifikasyon bazında kontrol edilmelidir
CR600I'nin sondaj kapasitesi verilerde B spesifikasyonu 800 m, N spesifikasyonu 600 m, H spesifikasyonu 300 m olarak belirtilmiştir. Aynı ekipmanda üç farklı derinlik değerinin görülmesinin nedeni, üç spesifikasyonun farklı sondaj çubukları ve karot alma sistemlerine karşılık gelmesidir; delme derinliği sabit bir değer değildir. Orta derinlikli projelerde derinlik gereksinimi genellikle cevher gövdesinin gömülme derinliği ve doğrulama hedefine göre belirlenir; bu nedenle kontrol ederken yalnızca 600 sayısı karşılaştırılmamalı, önce o deliğin hangi spesifikasyonda açılacağı ve bu spesifikasyonun referans delme derinliğinin tasarım delik derinliğini karşılayıp karşılamadığı netleştirilmelidir.
Veriler ayrıca ulaşılabilir gerçek delme derinliğinin delik açısı, kayaç bütünlüğü, sondaj çubuğu ağırlığı, delik içi ekipman, çamur performansı, delik duvarı stabilitesi ve çalıştırma yöntemi gibi faktörlerden etkilendiğini belirtmektedir. Bu faktörler referans değerin üst sınır mı yoksa istikrarlı olarak ulaşılabilir bir seviye mi olduğunu birlikte belirler; nihai tercih proje formasyon koşullarına bağlı olarak ayrıca doğrulanmalıdır.
Koşul 2: Karot alma yöntemi yardımcı süreyi ve numune kalitesini etkiler
CR600I tel halatlı karot alma sistemiyle donatılmıştır; tel halatlı vinç sistemi 6 mm çelik halat, 800 m halat kapasitesi, 11 kN kaldırma kuvveti ve 98 m/dk kaldırma hızına sahiptir. Tel halatlı karot almanın özelliği, tüm sondaj çubuğu dizisini sık sık kaldırmaya gerek kalmadan iç boruyu ve karotu geri alabilmesidir; bu da yardımcı süreyi azaltır ve verilerde orta-derin deliklerde sürekli karot alma işlemleri için uygun bir konfigürasyon olarak listelenmiştir.
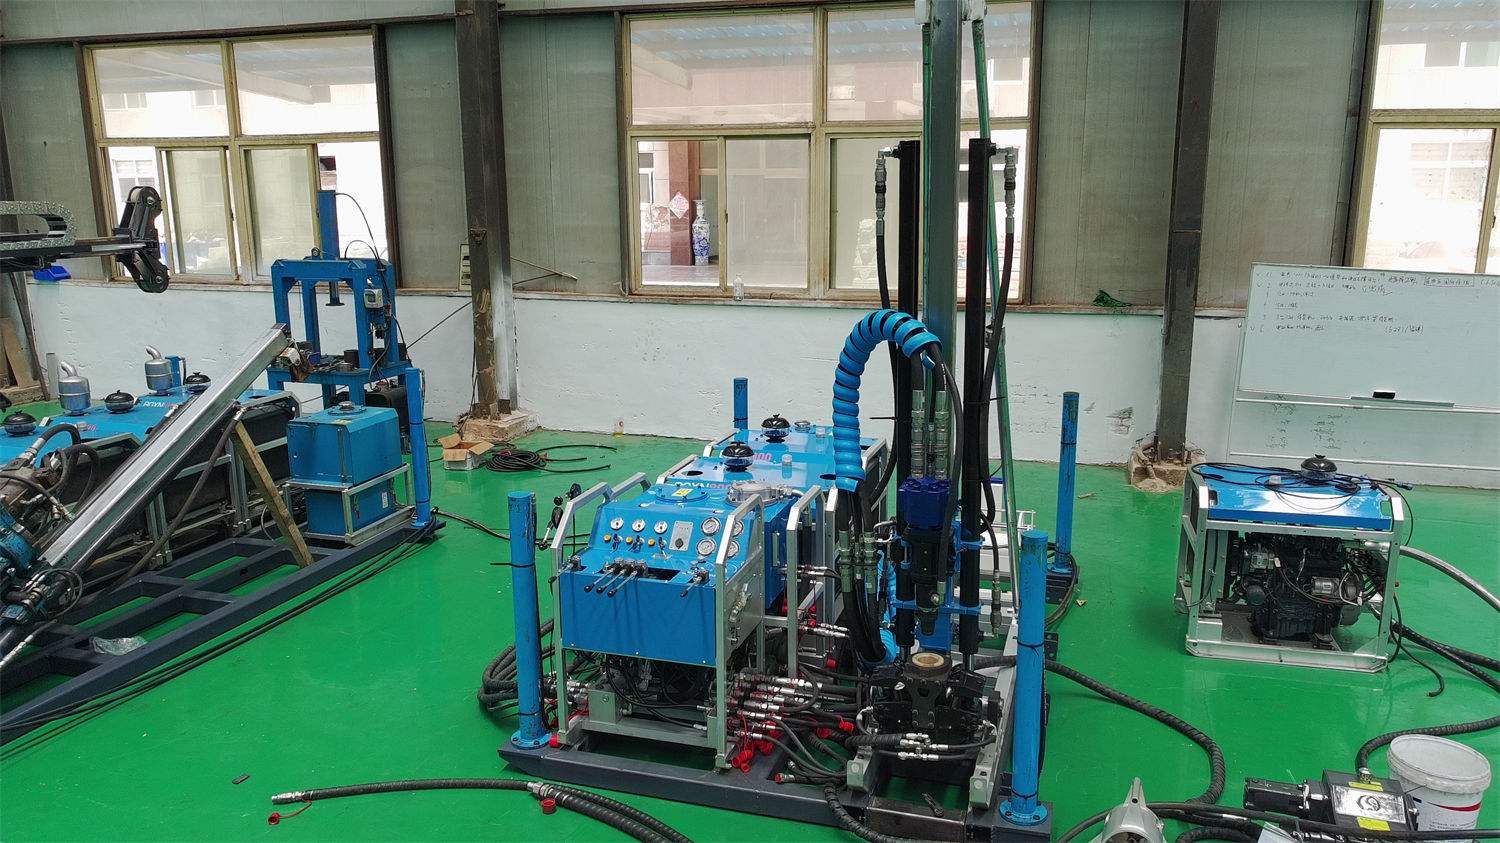
Orta derinlikli projelerde genellikle aynı maden sahasında birden fazla delik açılır ve tek delik yardımcı süresi delik sayısıyla birlikte tekrar tekrar toplanır. Bu tür koşulları kontrol ederken halat kapasitesi ile tasarım delik derinliği karşılaştırılmalı, vinç sisteminin halat kapasitesinin bu delik derinliğini karşılayıp karşılamadığı ve delik içi sondaj dizisi kombinasyonunun seçilen spesifikasyon sistemiyle uyumlu olup olmadığı doğrulanmalıdır. Karot kalitesi ayrıca devir hızı, matkap ucu, ilerleme kuvveti ve çamur parametrelerinin uyumuna bağlıdır; bu parametrelerin aralıkları verilerde belirtilmiş olup kesin değerler ekipman verilerinde belirlenmez.
| Karot alma ile ilgili konfigürasyon | Yayımlanmış değer | Kontrol sırasındaki kullanım amacı |
|---|---|---|
| Tel halatlı vinç çelik halatı | 6 mm | İç boru yakalama aletiyle uyumlu olduğunun doğrulanması |
| Halat kapasitesi | 800 m | Tasarım delik derinliğiyle karşılaştırılarak yeterliliğin kontrolü |
| Kaldırma kuvveti | 11 kN | İç boru ve karot geri alınırken yük koşulu |
| Kaldırma hızı | 98 m/dk | Tek karot alma çevrim süresini etkiler |
Koşul 3: Delik eğimi uyumu cevher gövdesinin yatımına bağlıdır
CR600I 45°-90° aralığında delme işlemini destekler; dikey ve eğimli delikler açılabilir. Eğimli cevher gövdeleri, damar tipi cevher gövdeleri, fay yapıları, alterasyon zonları ve gizli cevher gövdeleri için veriler, uygun delik eğimi açısının seçilmesinin hedefe ulaşma olasılığını artırabileceğini ve delik yönünün cevher gövdesi doğrultusuna aşırı paralel kalarak etkin cevher kesme uzunluğunu azaltmasını önleyebileceğini belirtmektedir.
Bu nedenle delik eğimi koşulu tek taraflı olarak ekipman tarafından karşılanmaz; ekipman kapasitesi ile cevher gövdesi yatımı arasındaki uyumdur. Orta derinlikli projelerde sondaj sıklaştırma ve cevher gövdesi sınır doğrulama aşamalarında genellikle arama hatlarına göre farklı açılarda birden fazla delik açılması gerekir; kontrol sırasında tasarım açısının 45°-90° aralığında olup olmadığı ve platform düzeninin bu açıdaki delik ağzı operasyonlarını destekleyip destekleyemeyeceği doğrulanmalıdır.
Güç kafası maksimum torku 960 N·m, maksimum devir hızı 1150 rpm'dir ve hidrolik yan kaydırma desteklenir. Yüksek devir hızı elmas karotlu sondaj için uygundur; yan kaydırma fonksiyonu sondaj çubuğu sökme-takma, delik ağzı operasyonları ve karot alma aleti işlemleri için çalışma alanı sağlar. Bu konfigürasyonlar delik eğimli operasyonlardaki delik ağzı işlemleriyle ilgilidir ancak veriler farklı açılarda tork veya devir hızı değer farklılıklarını vermemektedir; bu kısım gerçek formasyon koşullarına bağlı olarak ayrıca doğrulanmalıdır.
Koşul 4: Delik derinliği sondaj çubuğu yükünü belirler; kaldırma ve ilerleme parametreleri bunu karşılamalıdır
Orta derinlikteki delikler makinenin referans üst sınırına yaklaştıkça sondaj dizisi ağırlığı artar. CR600I'nin ilerleme stroku 1,9 m olup 1,5 m sondaj çubuğu işleyebilir; ilerleme kuvveti 42 kN, çekme kuvveti 130 kN'dir. Direk katlanır yapıdadır ve ilerleme hızı hızlı ile yavaş olarak ayarlanabilir.
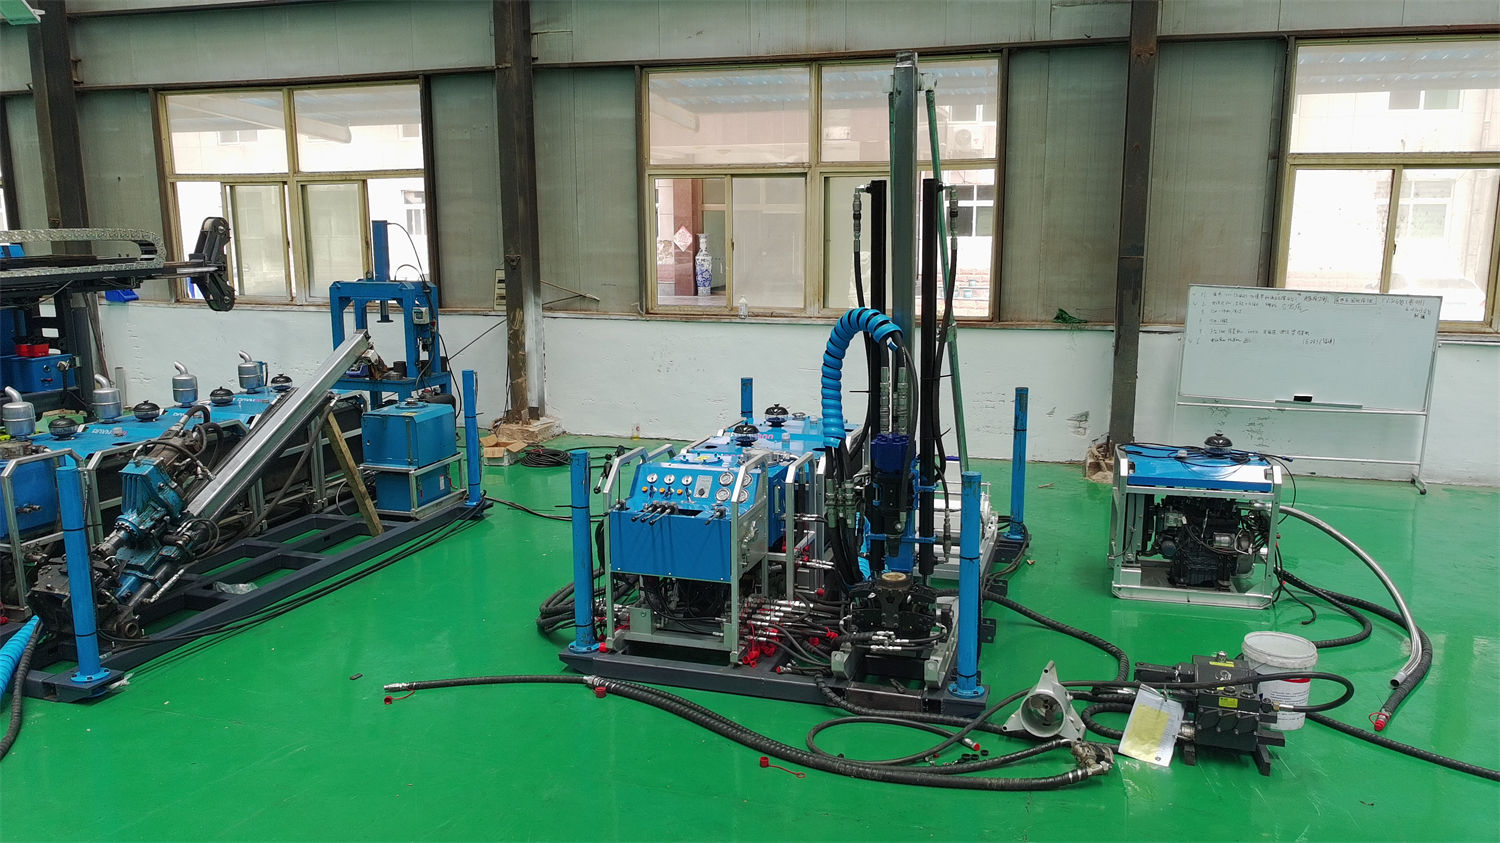
Çekme kuvveti kaleminin kontrol nesnesi normal sondaj değil, sondaj çubuğu indirme-çıkarma işlemidir. Delik derinliği arttıkça sondaj dizisi ağırlığı ve delik içi sürtünme birlikte çekme sırasında gereken yükü oluşturur; 130 kN'nin yeterli olup olmadığını değerlendirmek için kullanılacak sondaj çubuğu spesifikasyonu, delik derinliği ve delik içi koşullar hesaplamaya dahil edilmelidir; verilerin kendisi delik derinliğine göre hesaplanmış sayısal bir sonuç vermemektedir.
Tutucu geçiş deliği çapı 127 mm olup NQ, HQ, PQ, NTW, HTW gibi yaygın sondaj çubuğu sistemlerine uyum sağlar; hidrolik sıkıştırma ve kama şeklinde kendinden ağırlıklı kayma önleyici yapı kullanır. Sondaj çubuğu sistemi seçimi hem karot alma spesifikasyonunu hem de delme derinliği değerlendirmesini etkiler ve orta derinlikli projelerde önceden belirlenmesi gereken bir kalemdir.
Koşul 5: Saha ve yer değiştirme kapasitesi proje düzeyinde bir koşuldur
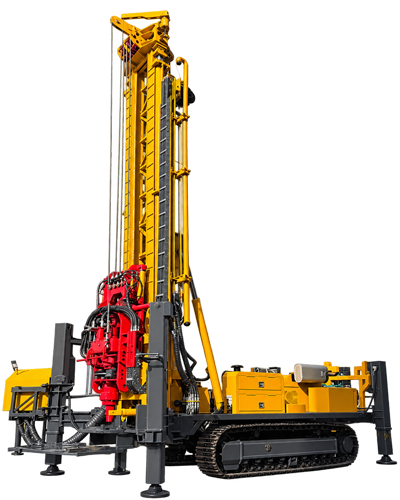
CR600I tam hidrolik entegre paletli yapıdadır; güç sistemi, hidrolik sistem, güç kafası, direk ve ilerleme mekanizması, tutucu, tel halatlı vinç, çamur sirkülasyon sistemi ve paletli yürüyüş mekanizması aynı platformda entegre edilmiştir. Veriler bu yapının ayrı ekipmanların sahada montajı ve tekrar tekrar bağlanması iş yükünü azalttığını ve maden sahaları, dağlık alanlar, tepeler, orman yolları ve sık sık yer değiştirme gerektiren arama projeleri için daha uygun olduğunu belirtmektedir.
Ancak entegre yapı, her sahanın doğrudan girilebileceği anlamına gelmez. Veriler saha ile ilgili bölümde, inşaat öncesinde taşıma yolu genişliği, eğim, viraj yarıçapı, köprü-menfez taşıma kapasitesi, platform boyutu, zemin taşıma kapasitesi ve drenaj koşullarının öncelikli olarak değerlendirilmesi gerektiğini belirtir; eğimli arazide çalışmada platform önce düzeltilmeli ve güvenilir destek sağlanmalıdır; ekipman stabilitesi yalnızca palet ile zemin arasındaki sürtünme kuvvetine bırakılmamalıdır. Bu kalemler sahaya giriş öncesinde yerine getirilmesi zorunlu koşullardır ve parametre tablosuyla ikame edilemez.
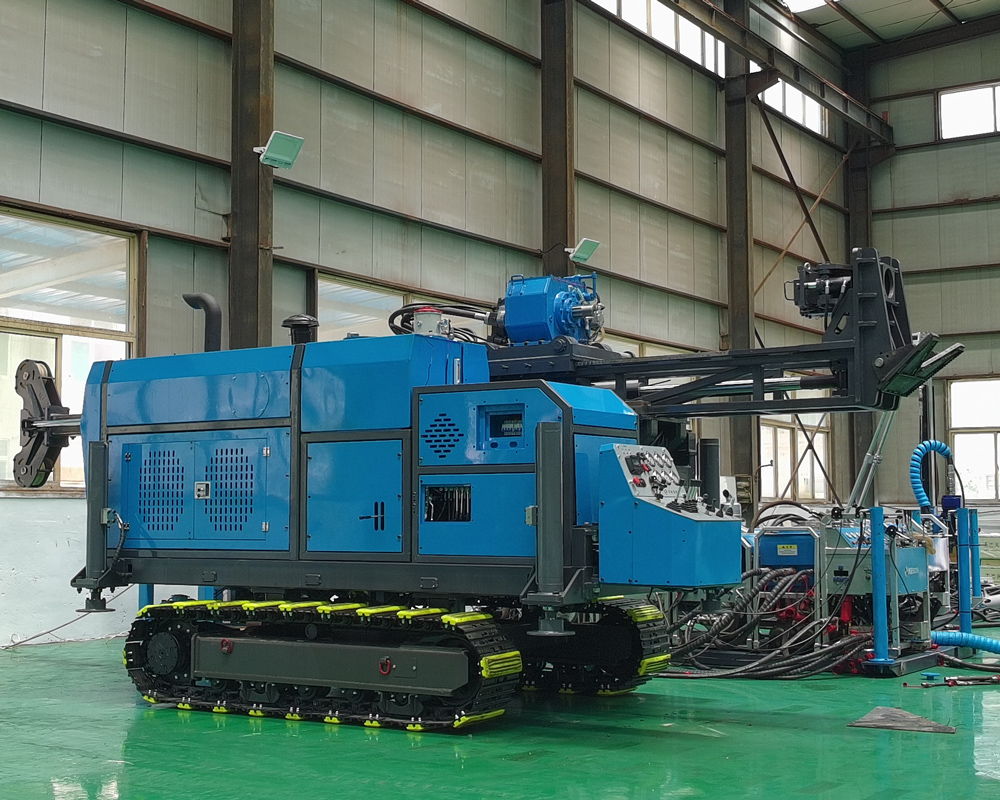
Makinenin gücü 4BTA3.9 tipi 3,9 L dört silindirli turboşarjlı doğrudan enjeksiyonlu dizel motordur; nominal güç 97 kW, nominal devir 2200 rpm, su soğutmalı, elektrik sistemi 24 V'tur. Güç konfigürasyonunun güç kafası, hidrolik sistem, paletli yürüyüş ve çamur sisteminin birlikte çalışmasını karşılaması gerekir; veriler bunu arazi koşullarında sürekli çalışma ve karmaşık koşullar altında orta-derin delik karotlu sondaj işlemlerine karşılık getirmektedir. Ana pompa referans debisi 220 L/dk, ana pompa basıncı 20 MPa; yardımcı pompa referans debisi 60 L/dk, yardımcı pompa basıncı 17 MPa; soğutma yöntemi hava soğutmalıdır. Ekipmanda yüksek basınçlı filtreleme fonksiyonu bulunur; bu, hidrolik yağdaki kirleticilerin hidrolik pompa, kontrol valfleri ve aktüatörler üzerinde yaptığı aşınmayı azaltmak içindir. Bu değerler makinenin güç ve hidrolik kapasitesini tanımlar; saha koşullarıyla doğrudan bir dönüşüm ilişkisi yoktur ve belirli bir arazi tipine girilip girilemeyeceğini geriye dönük çıkarsamak için kullanılmamalıdır.
Çamur sirkülasyon sistemi referans debisi 100 L/dk, basıncı 7 MPa, devri 360 rpm, gücü 14 kW'tır. Veriler çamur sirkülasyonunun karotlu sondajda matkap ucunu soğutma, kaya tozunu taşıma, delik duvarını stabilize etme, sondaj dizisini yağlama ve delik içi ortamı iyileştirme gibi işlevleri üstlendiğini belirtir; kırık zon, şiddetli ayrışma tabakası, çatlaklı zon veya kaçak tabakaya girildiğinde geri dönüş çamuru durumuna göre çamur viskozitesi, debisi ve delik duvarı koruma önlemleri ayarlanmalıdır. Orta derinlikli projelerde fay kırık zonları ve çatlaklı formasyonlarla karşılaşmak oldukça yaygındır; bu kısmın işlenme şekli saha değerlendirmesine bağlıdır ve veriler belirli bir karışım oranı veya operasyon değeri vermemektedir.
Bu koşulları tek bir kontrol sırasına yerleştirmek
Orta derinlikte maden arama için karotlu sondaj ekipmanı gereksinimleri, değerlendirme sırasına göre şöyle sıralanabilir: önce tasarım delik derinliğine göre kullanılacak spesifikasyon sistemi belirlenir, ardından karot alma yöntemi ve vinç halat kapasitesinin bu delik derinliğini karşılayıp karşılamadığı doğrulanır; sonra cevher gövdesi yatımına göre delik eğimi açısının ekipman destek aralığında olup olmadığı kontrol edilir; ardından kullanılacak sondaj çubuğu ve delik derinliği ile çekme kuvveti marjı hesaplanır; son olarak proje düzeyine dönülerek taşıma yolu, platform boyutu, zemin taşıma kapasitesi ve drenaj koşulları yerine getirilir.
Ayırt edilmesi gereken nokta şudur: ilk dört kalem CR600I'nin yayımlanmış verilerinde karşılık gelen değerlerle bulunur ve doğrudan karşılaştırılabilir; son kalem saha koşullarına aittir ve projenin gerçek durumuna bağlı olarak doğrulanmalıdır. Verilerde yer almayan içerikler şunlardır: farklı spesifikasyonlarda nominal delme derinliği dışındaki değerler, formasyona göre verilen sondaj parametresi öneri değerleri, taşıma ölçülerinin belirli bir yola uygunluğuna dair sonuçlar ve karot kalitesi veya işletme verimliliğine ilişkin nicel sonuçlar. Bunlar seçim ve sahaya giriş aşamasında üreticiden veya proje tarafından ayrıca doğrulanmalıdır; bu makale bunlara dair çıkarım yapmaz.