

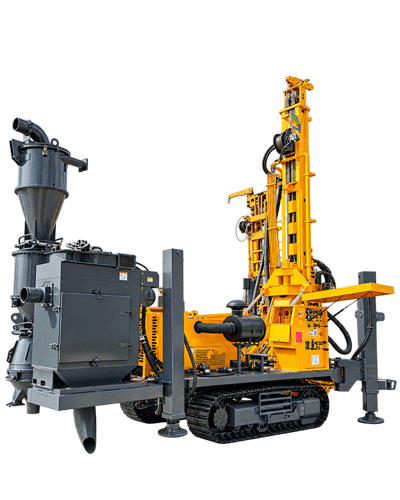
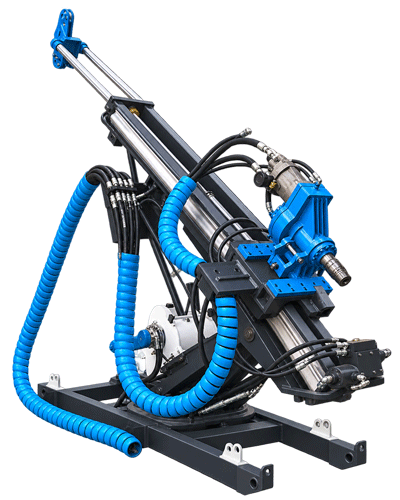
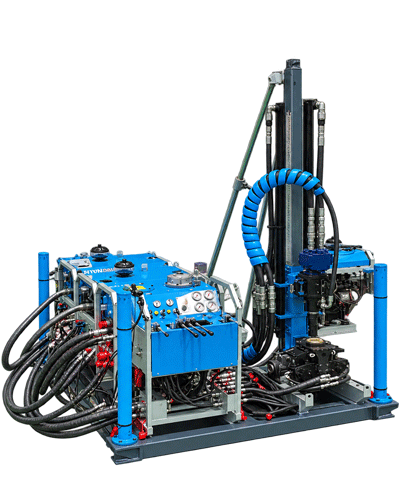
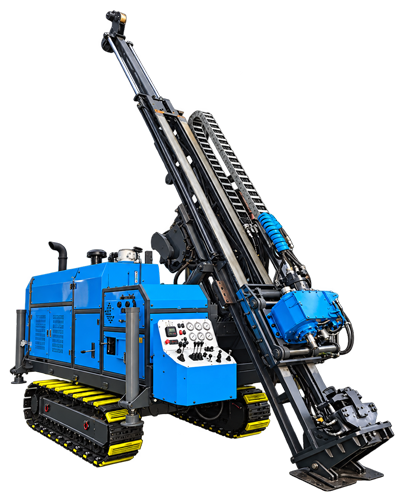
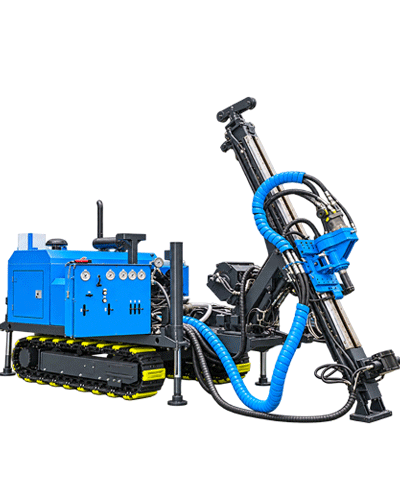
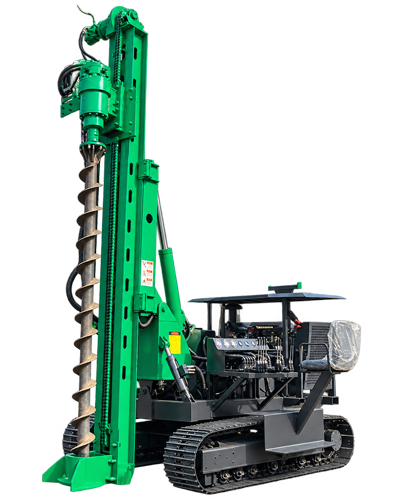
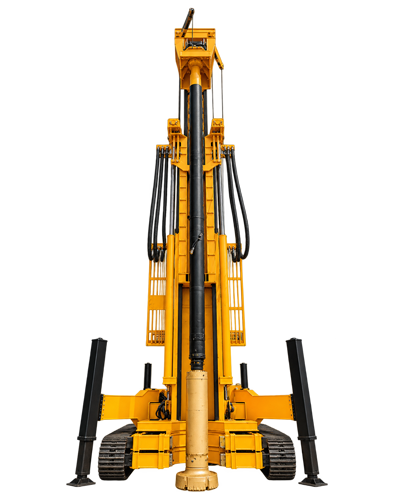
Bu sitedeki karotlu sondaj makinesi verilerinde, 1000 metre sınıfında farklı yapıya sahip iki model bulunur: CR1000I entegre tip, CR1000P ise taşınabilir ayrık tiptir. Her ikisinin N spesifikasyonu referans sondaj derinliği 1000 m olarak yazılmıştır, ancak yapı tanımları tamamen farklıdır. "Entegre tip" ve "ayrık tip"i taşıma yönteminin iki seçeneği olarak görmek, gerçekte etkiledikleri birkaç süreci gözden kaçırmaya kolayca yol açabilir.
Önce iki kelimeyi kaynakların kendisine döndürelim
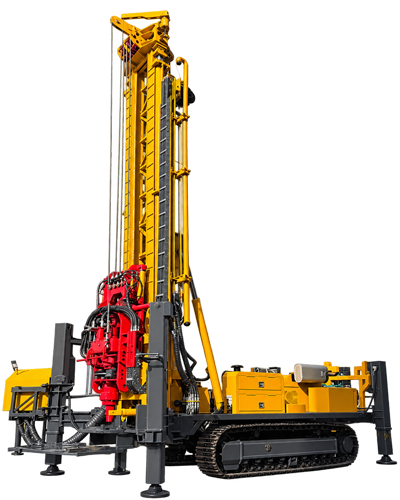
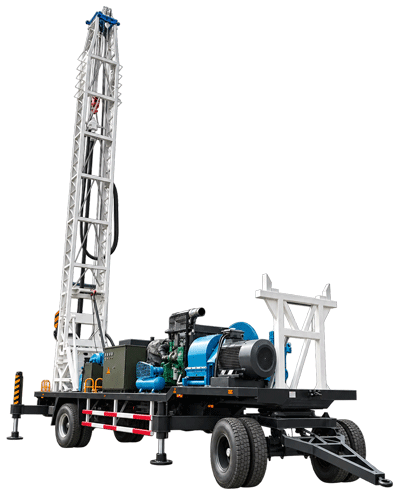
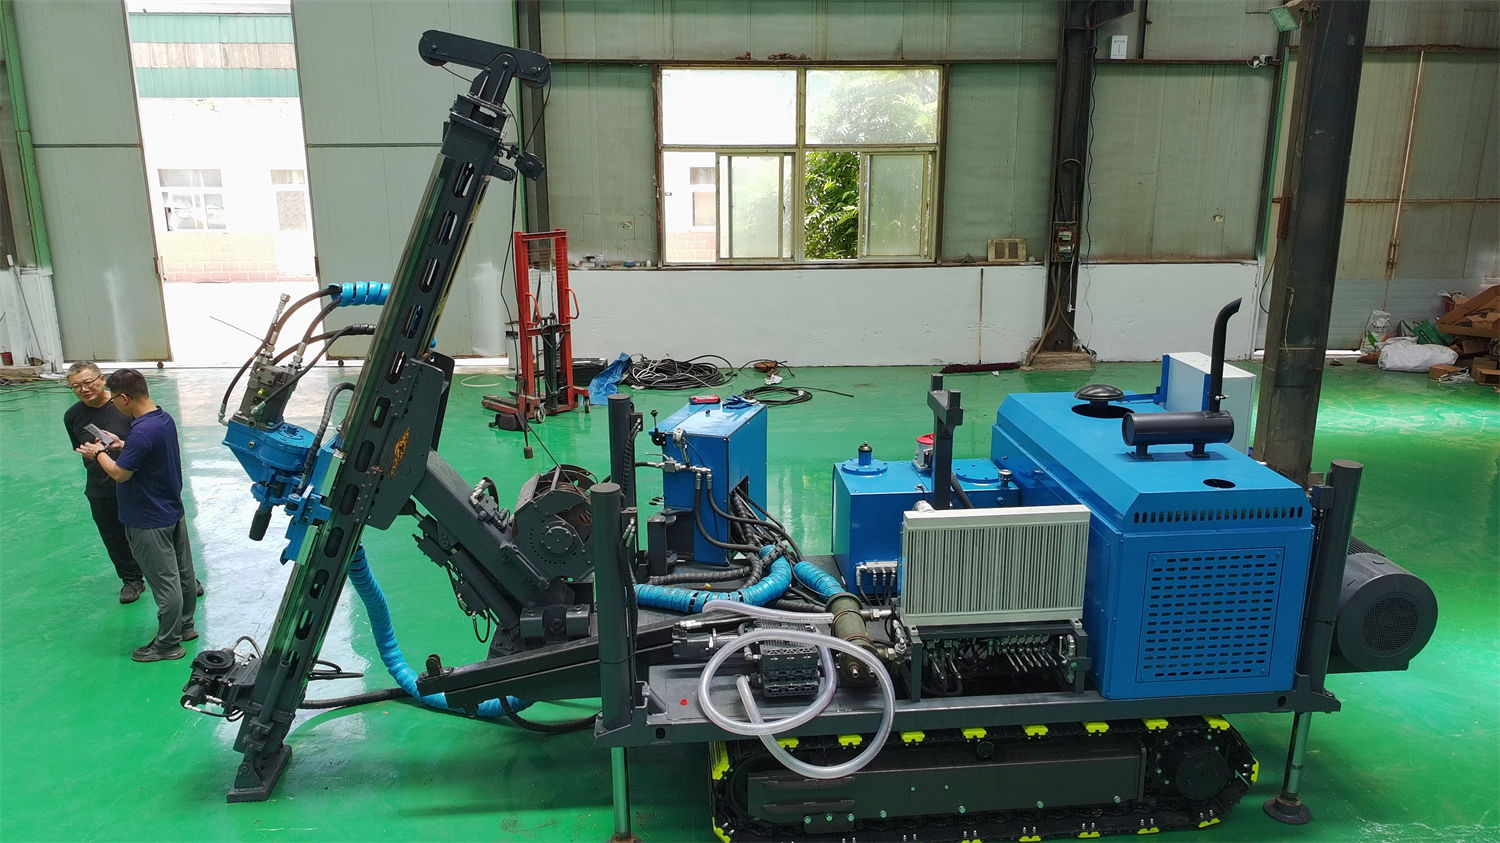
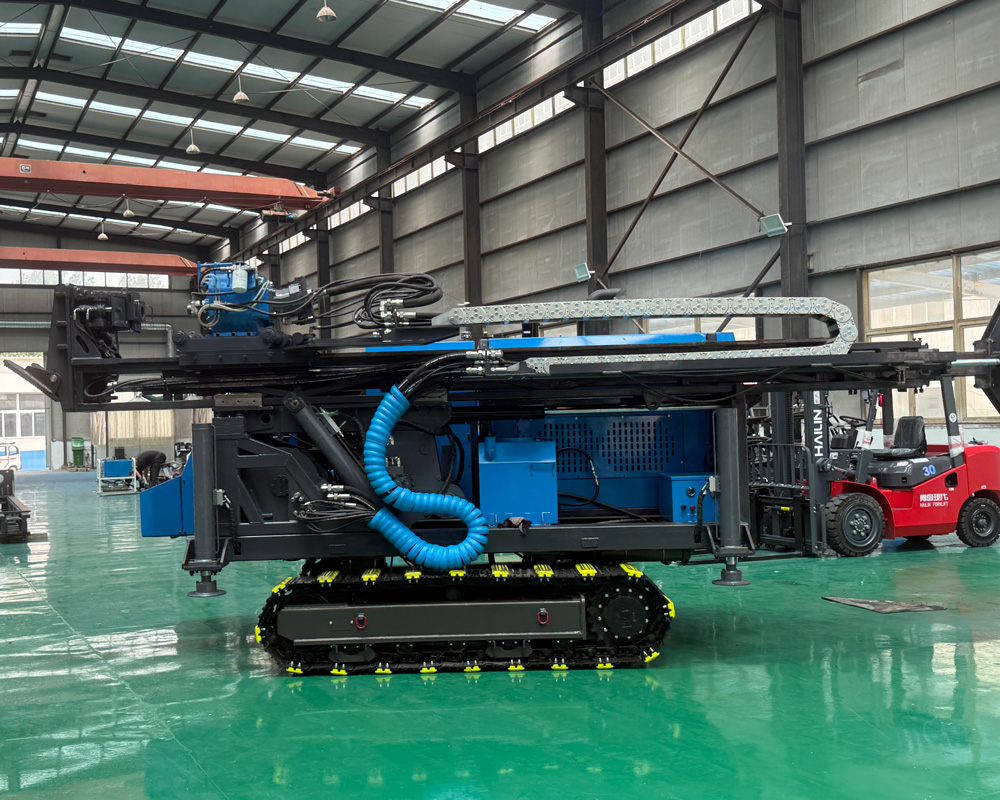
CR1000I verilerinde tek parçalı versiyon aşağıdaki açıklamaya karşılık gelir: güç grubu, hidrolik sistem, güç başlığı, direk, vinç, tutucu ve çamur sirkülasyon sistemi aynı paletli platform üzerinde yoğunlaşmıştır, bu da sahadaki sökme ve modül bağlantı işlerini azaltır. CR1000P'nin bilgi başlığında "portatif split" ve "1000 metre" yazıyor. Buradaki bölünmüş tip, belirli bir ekipmanın iki parçaya ayrılabileceği anlamına gelmemekte, makinenin tamamının modüllere göre ayrı ayrı nakledilmesi ve daha sonra delik konumuna ulaştıktan sonra çalışır duruma getirilmesi anlamına gelmektedir.
Yani bu iki terim aynı düzeydeki bir sorunu tanımlamaz. Tek parça, bir bütün olarak hareket eden bir birimdir; ayrık tip ise sahada birleştirilmesi gereken bir modül kombinasyonudur. Fark; giriş güzergâhı, geçiş yöntemi, montaj aşamaları ve günlük bakım sınırlarında ortaya çıkar.
Sahanın diğer ucunda: Makine delik konumuna gidebilir mi?
Entegre yapının ön koşulu, ekipmanın delik konumuna kendi kendine gidebilmesidir. CR1000I paletli şasi kullanır; kaynaklarda paletli şasinin daha iyi çekiş gücü ve zemin uyum yeteneğine sahip olduğu, maden yolları, moloz zeminler, dağlık platformlar ve tam sertleşmemiş alanlarda hareket etmeyi kolaylaştırdığı belirtilmektedir. Delme noktalarının dağınık olduğu ve birden fazla kısa mesafeli konum değişikliği gerektiren projelerde entegre yapı, yardımcı vinç ve tekrarlı montajdan kaynaklanan zaman kaybını azaltabilir.
Modüler yapının uygulama mantığı tam tersidir: Tüm makine formu yollardan, dik yamaçlardan veya platformlardan geçemediğinde, ekipman önce modüllere ayrılarak taşınır ve sahada yeniden monte edilir. CR1000P dokümanında, dağlık bölgelerde derin delik taşımacılığı ve sahada montaj öncesinde yol, kaldırma ve saha koşullarının doğrulanması gerektiği belirtilmektedir. Bu metin, sabit bir prosedüre değil, bir ön hazırlık çalışmasına işaret etmektedir. Hangi yol koşullarında sökülmesi gerektiği, kaç parçaya ayrılacağı ve her parçanın ağırlığının ne olduğu, bu sitedeki ilgili model dokümanında madde madde listelenmemiştir; üreticiden teyit edilmesi gerekmektedir.
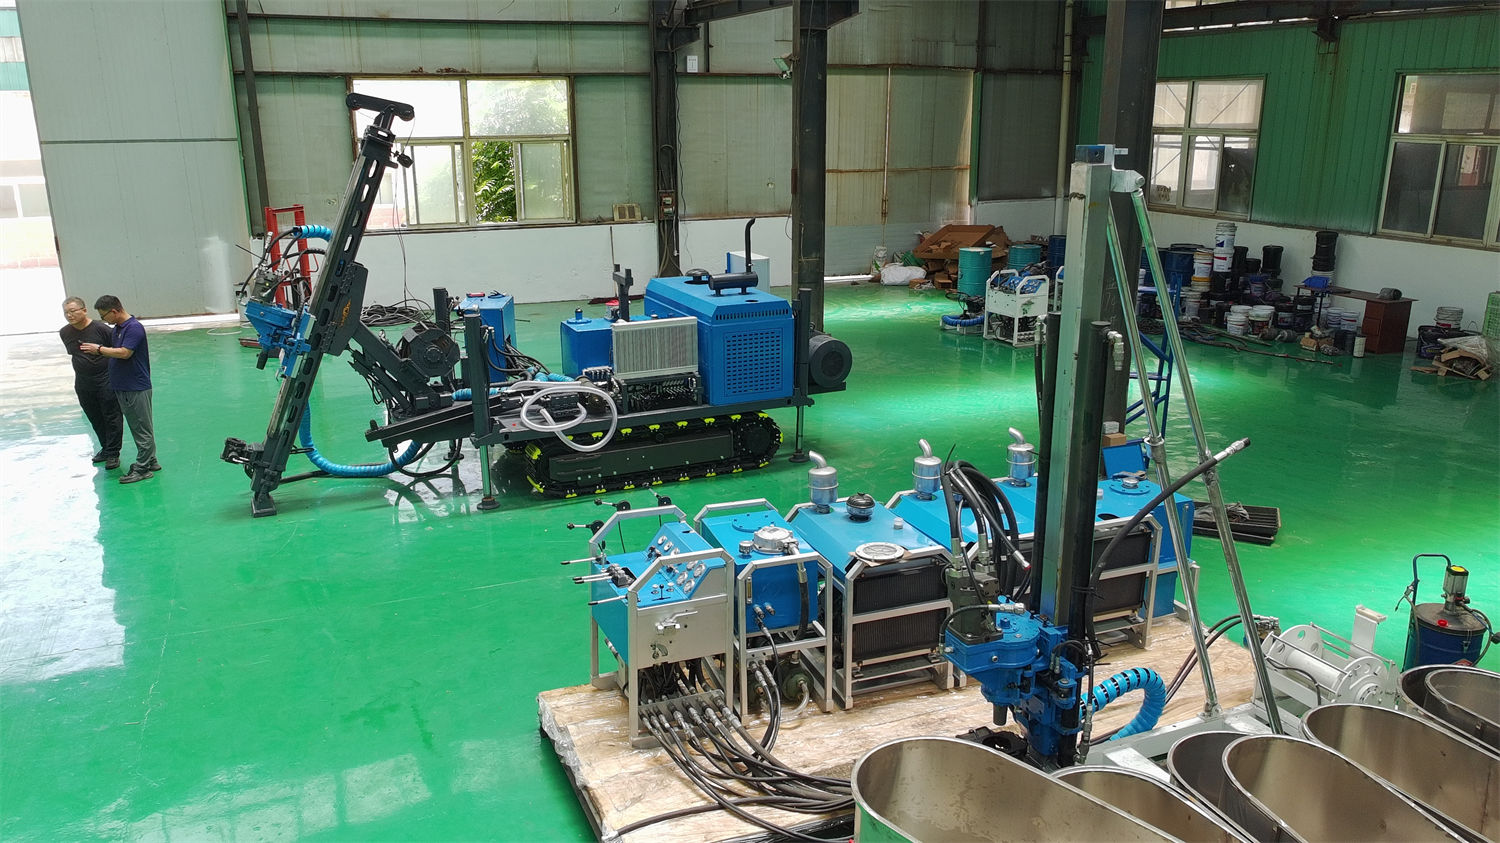
Süreçteki farklar en belirgin şekilde iki noktada görülür
Doğrudan materyalden okunabilen iki fark vardır.
Birinci Nokta: Delik Açısı Ayarının Temelleri
CR1000I tarafından verilen delik açısı 45°–90°'dir. Belgelere göre, bu açı aralığı kule ve ilerleme sistemi kombinasyonu ile sağlanabilir ve delik yönü jeolojik kesit ile hedef kütlenin konumuna göre ayarlanır. Entegre ekipmanda direk ve ilerleme mekanizması aynı platforma sabitlenmiştir; açı ayarı tek bir konumlandırma içinde tamamlanır.
Bölünmüş tip ekipmanların açı kapasitesi de delik konumlarının düzenlenebilir olmasını ön koşul olarak gerektirir; ancak kule ve ana ünitenin sahada montajı tamamlandıktan sonra duruş açısı doğrulanabilir. CR1000P dokümanlarında belirli bir açı aralığı verilmemiştir; proje bazında ayrıca kontrol edilmesi gerekir.
İkinci Bölüm: Halatlı Karotiyer ve Vinç Konfigürasyonu
CR1000I vinci, 1000 m halat kapasitesine ve 98 m/dak kaldırma hızına sahip 6 mm çelik tel halat kullanır. Veriler, her karot için tüm kolonun delinme süresini azaltmak amacıyla halat karot alma işlemiyle birleştirildiğini göstermektedir. Ayrık tip ekipmanın kaldırma halatı kapasitesi, tel halat çapı ve kaldırma hızı, CR1000P'nin kamuya açık bilgilerinde karşılık gelen değerlere sahip değildir ve doğrudan uygulanamaz.
Kor Alma Kapasitesi Sütunu Nasıl Okunur
Her iki cihazın delme derinliği tek bir sayı değil, spesifikasyona göre sınıflandırılır. Karşılaştırma aşağıdaki gibidir:
| Proje | CR1000I | CR1000P |
|---|---|---|
| Yapı | Paletli Tek Parça | Taşınabilir Ayrık |
| B spesifikasyonu referans delme derinliği | 1200 m | Bilgi listelenmemiş |
| N spesifikasyonu referans delme derinliği | 1000 m | 1000 m |
| H spesifikasyonu referans delme derinliği | 500 m | Bilgi listelenmemiş |
| Delme Açısı | 45°–90° | Bilgi listelenmemiş |
Bu tablonun gösterdiği şudur: Spesifikasyon sınıflandırmasının okunuşu aynı üreticinin belgelerinde tutarlıdır; delme derinliği değeri mutlaka spesifikasyon harfiyle birlikte okunmalıdır. Tablodaki boş hücreler, ayrık tipin yalnızca N spesifikasyonunu delebildiği anlamına gelmez; yalnızca bu sitedeki mevcut belgelerin kapsamadığını gösterir ve bundan çıkarım yapılamaz.
Yük Parametrelerinin Yapı ile İlişkisi
CR1000I maksimum torku 1200 N·m, maksimum devri 1350 rpm, ilerleme kuvveti 63 kN ve kaldırma kuvveti 185 kN'dir. Bu parametreler güç kafası ve ilerleme sisteminin kapasite göstergeleridir ve entegre olup olmamasıyla zorunlu bir ilişkisi yoktur. Ayrı tip ekipmanlar da derin delik sondaj dizisi ağırlığı ve delik duvarı sürtünmesiyle başa çıkmak için yeterli kaldırma kuvvetine ihtiyaç duyar, ancak spesifik değerlerin CR1000P verilerine göre ayrıca doğrulanması gerekir.
Ayrıca ayrı olarak doğrulanması gereken bir diğer husus da tutucu geçiş deliği çapıdır. CR1000I'nin tutucu geçiş deliği çapı 127 mm olup, uygun sondaj çubukları arasında NQ, HQ, PQ, NTW ve HTW bulunmaktadır. Modüler ekipman, sökme-takma ve kuyu ağzı operasyon yöntemleri açısından entegre modelden farklıdır; tutucu özelliklerinin sondaj takımı sistemi seçimini etkileyip etkilemediği konusunda kaynaklarda bilgi bulunmamaktadır.
Bakım tarafındaki odak noktaları da farklıdır
Hidrolik, güç ve soğutma sistemleri tek bir paletli platformda birleştirilmiş entegre ekipman. CR1000I, ana pompa debisi 250 L/dk, basıncı 25 MPa ve yardımcı pompa debisi 80 L/dk, basıncı 17 MPa olan bir hidrolik sistem kullanır; soğutma yöntemi hava soğutma ile su soğutmanın kombinasyonudur. Kaynakta özellikle, uzun süreli sondaj görevlerinde hidrolik sistemin sıcaklık kontrolü, filtreleme durumu ve yağ temizliğinin güç kafası, aktüatörler ve kontrol valflerinin stabilitesini doğrudan etkilediği belirtilmektedir.
Hidrolik hatlar ve bağlantı noktaları, modüler ekipmanın her montajında yeniden bağlanmalıdır; modüller arasındaki arayüz durumu günlük kontrollerin bir parçasıdır. İki bölümün kontrol sıklığı ve odak noktası farklıdır, ancak her ikisi de aynı şey etrafında döner: delik içi işlemler ekipmanın kendisi nedeniyle kesintiye uğramamalıdır.
Seçim sırasında önce çizilebilecek sınırlar
Yayımlanmış verilere göre, bu iki yapı türünün uygulanma koşulları aşağıdaki sırayla ön değerlendirmeye tabi tutulabilir:
- Parça konumlarının dağınık olduğu, sık sık konum değiştirilmesi gereken ve yol koşullarının paletli ekipmanın kendi başına hareket etmesine izin verdiği projelerde, entegre konum değiştirme verimliliği daha güvenilirdir.
- Saha tam makinenin girişine izin vermediğinde veya taşıma güzergâhında katı geçiş kısıtlamaları bulunduğunda, modüler sökme-takma yöntemi alternatif bir yol sunar; ancak sökülen parçaların ağırlığı, kaldırma kapasitesi ve sahada montaj alanı önceden doğrulanmalıdır.
- Geniş açı aralığında delme açısı ayarı gerektiren projelerde, seçilen yapının kulesinin açı düzenlemesini tek seferde tamamlayıp tamamlayamayacağı doğrulanmalıdır.
Yukarıdaki değerlendirme yalnızca materyalde mevcut açıklamaları kullanmıştır; "yol koşullarının izin verdiği aralık" ve "ayrılabilir parçaların spesifik ağırlığı ve montaj süresi" bu sitede kamuya açık materyaller kapsamında değildir ve proje bazında tek tek doğrulanması gerekir.
Belgenin yanıtlamadığı kısımlar
CR1000P'nin ayrı modüler yapısının kaç modüle ayrıldığı, her modülün boyutları ve ağırlığı, sahada montaj için gereken yardımcı ekipman ve süre bu sitedeki kaynaklarda belirtilmemiştir. CR1000I'nin monoblok yapısında, tüm makinenin nakliye ağırlığı ve dış boyutları da mevcut kaynaklarda listelenmemiştir.
Bu değerleri belirli sondaj görevleriyle ilişkilendirirken, üretici tarafından sağlanan eksiksiz teknik dokümanlar ve saha koşullarına göre doğrulama esas alınmalıdır; bir modelin değerlerinden yola çıkarak başka bir model hakkında çıkarım yapılması uygun değildir.